Temassız Algılama Teknolojisi Endüstriyel Otomasyon Yükseltmesini Destekliyor
Akıllı üretimin, otomatik üretim hattının ve endüstriyel robotun gelişmesiyle birlikte doğru, hızlı ve istikrarlı nesne algılama yöntemleri, modern endüstriyel kontrol sisteminin önemli bir bileşeni haline geldi. Geleneksel mekanik limit anahtarları hedef nesneyle doğrudan temas gerektirir; uzun süreli-çalışma genellikle aşınma ve yıpranmaya, ölçüm hatalarına ve bakım maliyetlerinin artmasına neden olur. Buna karşılık, endüktif yakınlık sensörlü anahtarlar, temassız algılama, yüksek güvenilirlik ve endüstriyel ortamlara uyarlanabilirlik özelliklerine sahiptir. Makinelerde, paketleme hatlarında, otomobil imalatında, CNC işlemede, elektrikli ekipmanlarda ve diğer sektörlerde yaygın olarak kullanılmaktadırlar.
Endüktif yakınlık sensörü anahtarları esas olarak metal nesnelerin konumunu, mesafesini veya varlığını tespit etmek için kullanılır. Hedefleri tanımlamak için görüşe, basınca veya mekanik temasa güvenmek yerine elektromanyetik indüksiyon ilkelerini kullanırlar. Metal nesneler manyetik alana girdiklerinde meydana gelen değişiklikleri tespit ederek hızlı anahtarlama sinyali çıkışı üretirler.

I. İndüksiyonlu yakınlık sensörü anahtarı nedir?
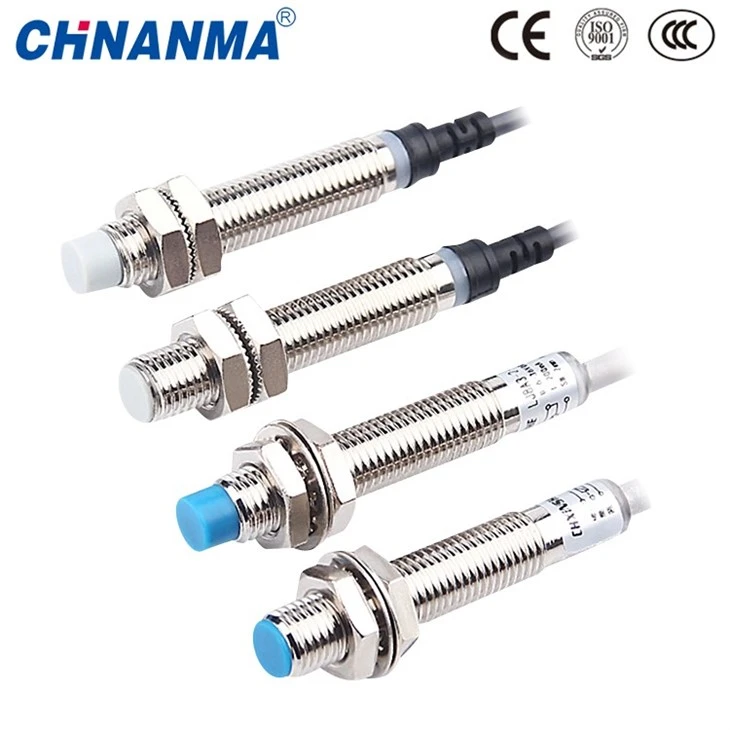
Endüktif yakınlık sensörü anahtarı, metal hedefleri elektromanyetik indüksiyonla tespit eden bir elektronik algılama cihazıdır. Metal bir nesnenin amaçlanan algılama aralığına ulaşıp ulaşmadığını fiziksel temas olmadan belirleyebilir ve sonuçları elektrik sinyali çıkışına dönüştürebilir.
Standart mekanik anahtarların aksine, endüktif yakınlık sensörleri kontakları hareket ettirmez ve bu nedenle sık çalıştırmadan kaynaklanan mekanik aşınma ve yıpranmaya maruz kalmaz. Ayrıca algılama işlemi iş parçasıyla doğrudan temas gerektirmediğinden ekipmanın çalışması sırasında darbe veya hasar riski minimum düzeydedir.
Endüktif yakınlık sensörleri genellikle aşağıdaki temel bileşenlerden oluşur:
1.Osilatör Devresi
Osilatör devresi, algılama sinyali üreten çekirdek modüldür. Elektrik verildiğinde dahili bobin, alternatif bir manyetik alan oluşturan yüksek-frekanslı alternatif akım üretir.
2. Algılama Bobini
Tespit bobini genellikle elektromanyetik alanlardaki değişiklikleri oluşturmak ve tespit etmek için sensörün algılama yüzünün yakınına kurulur. Metal bir nesne algılama bölgesine girdiğinde bobinin etrafındaki elektromanyetik durum değişir.
3. Sinyal İşleme Devresi
Sinyal işleme devresi, metal hedeflerin varlığını belirlemek için salınımın genliğini analiz eder. Belirtilen koşulu sağlayan bir değişiklik 4 olduğunda çıkış terminaline bir kontrol sinyali gönderilir. Çıkış Modülü
Çıkış modülleri, cihaz kontrolü için PLC'ye, kontrolörlere veya otomasyon ekipmanına bağlanmak için genellikle PNP veya NPN transistör çıkışlarını kullanır.
II. Endüktif Yakınlık Sensörüyle Metal Nesneleri Algılamanın Temel Prensipleri
Endüktif yakınlık sensörleri, metal nesneleri algılamak için "elektromanyetik indüksiyona" ve "girdap akımı etkisine" dayanır.
Spesifik operasyonel süreçler aşağıdaki gibi özetlenebilir:
Sensörler manyetik alanlar oluşturur → Manyetik alan enerji tüketimi sinyal çıkışı.
Süreç aşağıdaki gibidir:
1. Sensörler yüksek-frekanslı alternatif manyetik alanlar üretir
Etkinleştirildiğinde, dahili bir osilatör algılama bobinini çalıştırarak yüksek-frekanslı bir alternatif manyetik alan üretir. Bu manyetik alan sensörün algılama yüzeyinden yayılarak bir algılama bölgesi oluşturur.
Yakınlarda metal bir nesne olmadığında salınım devresi stabildir ve sensör bir algılama sinyali vermez.
2. Metal nesne algılama bölgesine girer
Demir, paslanmaz çelik, bakır veya alüminyum gibi iletken bir metal nesne sensöre yaklaştığında alternatif bir manyetik alandan etkilenir.
Elektromanyetik indüksiyona göre metalin içinde girdap adı verilen dairesel bir akım üretilir.
Bu girdap akımları zıt yönlerde manyetik alanlar üreterek sensör tarafından oluşturulan başlangıçtaki manyetik alanı etkili bir şekilde nötralize eder.
3. Girdaplar salınım enerjisini azaltır
Metal bir miktar elektromanyetik enerji emdiğinde sensörün salınım devresindeki enerji kaybı artar, bu da salınım genliğinin azalmasına neden olur.
Metal sensöre ne kadar yakınsa girdap akımları o kadar güçlü olur ve enerji kaybı da o kadar büyük olur.
Dahili algılama devresi bu salınımları sürekli olarak izler; Değişiklikler önceden belirlenmiş bir eşiğe ulaştığında sensör bir "metal hedefin" varlığını belirler.
4. Çıkış Anahtarı Sinyali
Sinyal işlendikten sonra sensör çıkış durumunu değiştirir-örneğin:
Metal-içermeyen Hedef: KAPALI çıkış;
Metallica algılama aralığına girdi: çıkış açık.
Bu sinyal, ekipmanın çalışmasını yönetmek için röleleri, solenoid valfleri, PLC girişini veya otomasyon kontrol sistemlerini doğrudan kontrol edebilir.
III. Endüktif yakınlık sensörleri neden yalnızca metali algılıyor?
Birçok kullanıcı şunu merak ediyor: Endüktif yakınlık sensörleri nasıl çeliği tespit edebiliyor ancak plastik, cam veya ahşabı algılayamıyor? Bunun nedeni esas olarak algılama ilkelerinin farklılığından kaynaklanmaktadır.
Endüktif sensörler iletken malzemelerde girdap akımlarının üretilmesine dayanır; Metaller, alternatif manyetik alanlarda önemli endüktif akımlar üretmelerine olanak tanıyan yüksek elektrik iletkenliğine sahiptir.
Örneğin:
Demir içeren metaller (örneğin demir, paslanmaz çelik)
Güçlü bir elektromanyetik tepki sergilerler ve farklı girdaplar üretirler, bu da daha uzun algılama aralığına yol açar.
Demir-olmayan metaller (örneğin alüminyum, bakır)
Tespit edilebilir olmasına rağmen, malzemenin manyetik özelliklerinden dolayı tespit aralığı etkilenebilir.
Plastik, kauçuk, cam
Bu malzemeler etkili girdap akımları üretmezler ve elektromanyetik alanlarda önemli değişikliklere neden olmazlar, dolayısıyla sensörler bunları tespit edemez.
Bu, endüktif yakınlık sensörleri ile kapasitif yakınlık sensörleri arasındaki önemli bir ayrımdır. Kapasitif sensörler metalik olmayan malzemeleri algılayabilirken, endüktif sensörler esas olarak metalleri algılamak için tasarlanmıştır.
IV. GİRİŞ Endüktif Yakınlık Sensörlerinin Algılama Aralığını Etkileyen Faktörler
Pratik endüstriyel uygulamalarda sensör algılama aralığı sabit değildir ve çeşitli faktörlerden etkilenir.
1. Metal Malzeme Türü
Farklı metaller, girdap akımlarının gücünü etkileyen farklı elektriksel iletkenliğe ve manyetizmaya sahiptir.
Genel olarak:
Demir malzemeler daha uzun algılama aralığına izin verir;
Paslanmaz çelik, algılama aralığının biraz azalmasına neden olur;
Alüminyum ve bakır gibi malzemeler özel sensörler gerektirebilir.
2. Metal hedefin boyutu
Hedef nesne ne kadar büyük olursa, manyetik alanla etkileşim alanı da o kadar büyük olur, bu da daha belirgin girdap akımları oluşturur ve algılama performansını daha kararlı hale getirir.
Metal hedef çok küçükse algılama aralığı daraltılabilir.
3. Sensör montaj yöntemi
Montaj mesafesi, çevredeki metal yapı, kurulum ortamı vb. algılama doğruluğunu etkileyecektir.
Sensörün yakınında büyük metal bileşenlerin bulunması hatalı algılamaya neden olabilir, bu nedenle kurulum sırasında algılama bölgesinin dikkatli bir şekilde planlanması gerekir.
4. Çalışma ortamı
Endüstriyel tesislerde aşağıdaki durumlar meydana gelebilir:
Petrol kirliliği;
Toz;
Nem/buhar;
Titreşim.
Endüktif yakınlık sensörleri, optik koşullara bağlı olmayan ve zorlu endüstriyel ortamlarda mükemmel stabilite sağlayan hava geçirmez bir tasarımla öne çıkar.
V. Endüktif Yakınlık Sensörlerinin Temel Endüstriyel Uygulamaları
endüktif yakınlık sensörleri, hızlı yanıt süreleri, uzun hizmet ömrü ve güçlü parazit önleme özellikleri- nedeniyle çeşitli sektörlerde yaygın olarak kullanılmaktadır.
1. Otomatik üretim hatları
İş parçasının varlığını algılamak, robot kolunun konumunu belirlemek, konveyör ekipmanının yerini belirlemek vb. için kullanılır. CNC İşleme Ekipmanı
CNC takım tezgahlarında takım konumunu, iş parçası bağlama durumunu ve mekanik hareket konumunu tespit etmek için kullanılırlar.
3. Paketleme Makineleri
Paketleme ekipmanı, aşağıdaki gibi ürün konumlarının-yüksek hızda test edilmesini gerektirir:
Çantaların konumlandırılması;
(a) Donanım parçalarının sayılması;
Konveyör hattı tespiti.
4. Otomotiv imalatı
endüktif sensörler otomotiv üretim hatlarında aşağıdakileri tespit etmek için yaygın olarak kullanılır:
Bileşen konumları;
Genel Kurul durumu;
Robotik hareket geri bildirimi.
V. Elektrik ve Mekanik Ekipmanlar
Valf, silindir ve transmisyon mekanizmaları gibi ekipmanlarda hareketli parçaların konumunu ve durumunu tespit etmek için kullanılırlar.
SSS
Soru 1: Endüktif yakınlık sensörleri hangi metalleri tespit edebilir?
Endüktif yakınlık sensörleri esas olarak demir, çelik, paslanmaz çelik, alüminyum ve bakır gibi iletken metalleri algılar; ancak algılama mesafesi metal türüne bağlı olarak değişebilir
Soru 2: Endüktif yakınlık sensörleri plastiği algılayabilir mi?
Hayır. Endüktif sensörler metalik girdap akımları yaratarak çalışır; Plastik, cam ve ahşap gibi metalik olmayan malzemeler etkili algılama sinyali üretmez.
S3: Endüktif yakınlık sensörünün algılama mesafesi nedir?
Tipik algılama mesafeleri sensör modeline, bobin boyutuna ve hedef malzemeye bağlı olarak birkaç milimetreden onlarca milimetreye kadar değişir.